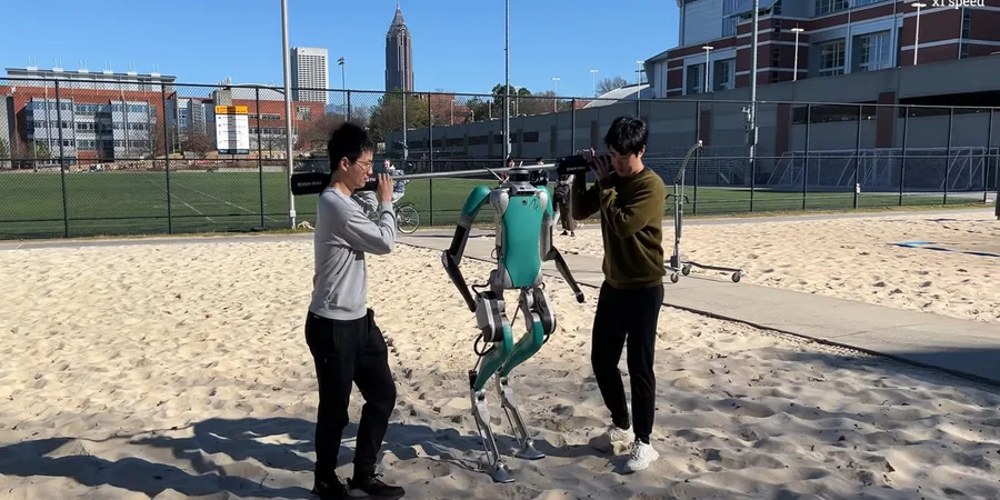
17 липня 2026 року дослідники з Технологічного інституту Джорджії (Georgia Tech) представили на конференції IEEE з робототехніки та автоматизації (ICRA) метод машинного навчання «Learn to Teach» («Навчайся, навчаючи»). Його значення для читачів полягає у підтвердженні того, що важкий повнорозмірний гуманоїдний робот здатен спритно пересуватися складним рельєфом, якого не було у тренувальних даних.
Чому це є проривом для двоногих роботів
За словами провідного дослідника Фейяна Ву (також Фейянг Ву), досі не було доведено, що великий і важкий гуманоїд здатен настільки спритно долати складну місцевість. Робот успішно перетнув пісок, гравій, мокру траву, схили, сходи та слизькі поверхні — і жодну з них не бачив під час тренувань. Коли його навмисно штовхали й тягнули, він щоразу змінював ходу, щоб зберегти рівновагу. За словами доцента Є Чжао, новий контролер навіть перевершив програмне забезпечення, яке постачав виробник робота.
Що змінює підхід у навчанні
- У класичній схемі «вчитель-учень» модель-«вчитель» має доступ до детальних даних симуляції, а її знання потім передаються моделі-«учню», яка керує реальним роботом.
- У новому методі обидва «агенти» — «вчитель» і «учень» — тренуються одночасно, а не послідовно, що зменшує розрив між ними.
- Тренування роботизованих контролерів через симуляцію може вимагати годин обчислень на дорогому GPU, тож одночасне навчання спрямоване на менші обчислювальні ресурси.
Автори вважають, що підхід можна адаптувати й для інших роботів та завдань, не лише ходьби. Робот пересувався нерівною місцевістю просто неба та слизькими поверхнями всередині приміщень без необхідності перемикатися між різними алгоритмами керування.
Залишити відповідь